
L’ANALISI
ToyBlocks: codice, dati e modelli per la robotica
ToyBlocks di Ai2 rilascia simulazione, dati e due modelli per manipolare blocchi. Il codice è Apache 2.0; componenti e asset hanno licenze proprie.
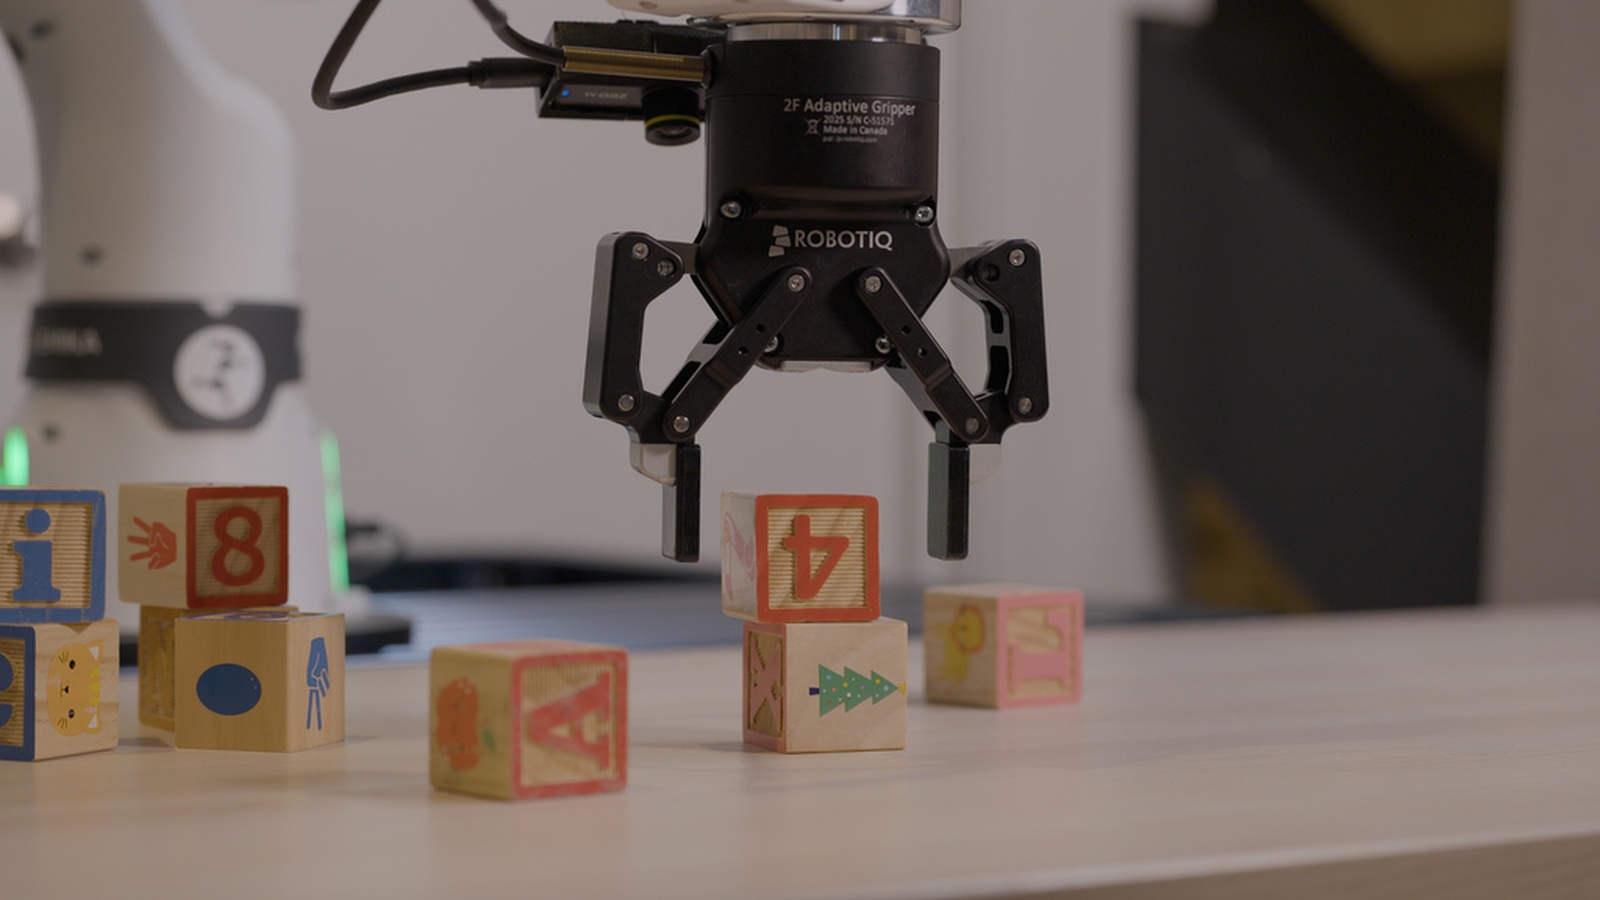
In breve: ToyBlocks è il framework di Ai2 per generare dati e valutare politiche robotiche in un ambiente di blocchi da tavolo. Il rilascio comprende codice, dati e due modelli, ma non equivale a un sistema robotico generalista installato e collaudato. Ai2: annuncio ToyBlocks su Hugging Face.
Verifica documentale del 6 novembre 2026 su annuncio Ai2, repository, model card e dataset card. Non abbiamo avviato IsaacSim, addestrato politiche o collegato un robot. I passaggi operativi qui proposti sono una checklist di valutazione, non istruzioni di sicurezza per un impianto fisico.
Che cosa si può scaricare e che cosa resta futuro?
Il repository descrive generazione dei dati, addestramento e valutazione, con dati nel formato LeRobot e dipendenze IsaacSim/IsaacLab. La licenza del codice è Apache 2.0, ma submoduli e asset mantengono condizioni proprie. La model card di Molmo2-4B-tb dichiara uso previsto di ricerca ed educativo e avverte che il modello base usa dataset di terzi soggetti a uso accademico e di ricerca non commerciale: occorre verificarne le condizioni per il proprio impiego. L’annuncio distingue dal rilascio attuale una futura integrazione completa dell’addestramento RL. Prima di pianificare un esperimento, proponiamo un inventario separato di codice, checkpoint, dati, asset e funzionalità ancora promesse.
Ai2: annuncio ToyBlocks su Hugging Face · Ai2 ToyBlocks: README, flussi e licenze.
Perché separare pianificazione e movimento?
Molmo2-4B-tb sceglie un’azione e il suo bersaglio; una politica di basso livello o un motion planner la esegue. La model card indica circa 20 GB di memoria GPU per l’inferenza in bfloat16. Questo requisito riguarda il modello descritto, non certifica la memoria sufficiente per tutta la simulazione. Per valutare la catena proponiamo di registrare separatamente bersaglio scelto, azione richiesta ed esito fisico o simulato.
Come leggere dati e risultati senza sommare campioni diversi?
La dataset card precisa che le registrazioni distribuite sono dimostrazioni riuscite e che i tentativi falliti sono stati tagliati. Non le trattiamo quindi come una misura del tasso di successo di una politica. Anche annuncio e model card presentano campioni fisici differenti: non li fondiamo in un unico risultato. Nel protocollo proposto ogni percentuale deve restare accanto al proprio numero di prove, livello di difficoltà e configurazione.
Ai2: annuncio ToyBlocks su Hugging Face · Ai2: model card Molmo2-4B-tb · Ai2: dataset card ToyBlocks.
Quale primo esperimento ha senso preparare?
Proposta non eseguita: scegliere un solo compito in simulazione, fissare configurazione iniziale e criterio di completamento, poi conservare sia gli episodi riusciti sia quelli falliti. Variare una sola condizione per volta, per esempio disposizione o orientamento dei blocchi. Attribuire ogni errore alla percezione, alla scelta dell’azione o all’esecuzione soltanto quando i log lo consentono. Il passaggio a un robot reale richiede una valutazione di sicurezza specifica, fuori da questa verifica documentale.
Condizioni e limitazioni
È un ambiente di ricerca ristretto ai blocchi, non un robot generalista pronto all’uso. Non abbiamo installato il simulatore né eseguito prove fisiche. Codice, submoduli, asset e modelli richiedono verifiche di licenza separate; l’RL pienamente integrato è annunciato come futuro, non incluso nel pacchetto corrente.
Checklist pratica
- Fissare revisione del repository e versioni di simulatore, submoduli e modelli prima di preparare l’ambiente.
- Leggere separatamente licenze del codice, dei pesi, dei dati e degli asset; non presumere un unico permesso commerciale.
- Dimensionare l’intero ambiente senza scambiare i circa 20 GB del modello per il fabbisogno totale.
- Iniziare da un compito simulato con stato iniziale e criterio di successo registrati.
- Tenere distinti dataset di dimostrazioni riuscite, test di policy e campioni fisici.
- Non collegare hardware reale sulla base di questa checklist: servono controllo dei movimenti, arresto e supervisione qualificata.